
CHCNAV · MULTIBEAM-FÄCHERECHOLOT
HN-400M
Kompakt an Bord.
Detailreich unter Wasser.
Das HN-400M verbindet 512 Messstrahlen, zwei wählbare Frequenzen und integrierte Bewegungserfassung in einem kompakten Multibeam-System. Für flächige Bathymetrie, Bauwerksinspektionen und Baggerkontrollen – auf einem USV oder einem bemannten Vermessungsboot.
Datenblatt (EN)HN-400M anfragenMessleistung · 3D-Messbeispiel · Integration · Technische Daten
Empfangsstrahlen
umschaltbare Frequenz
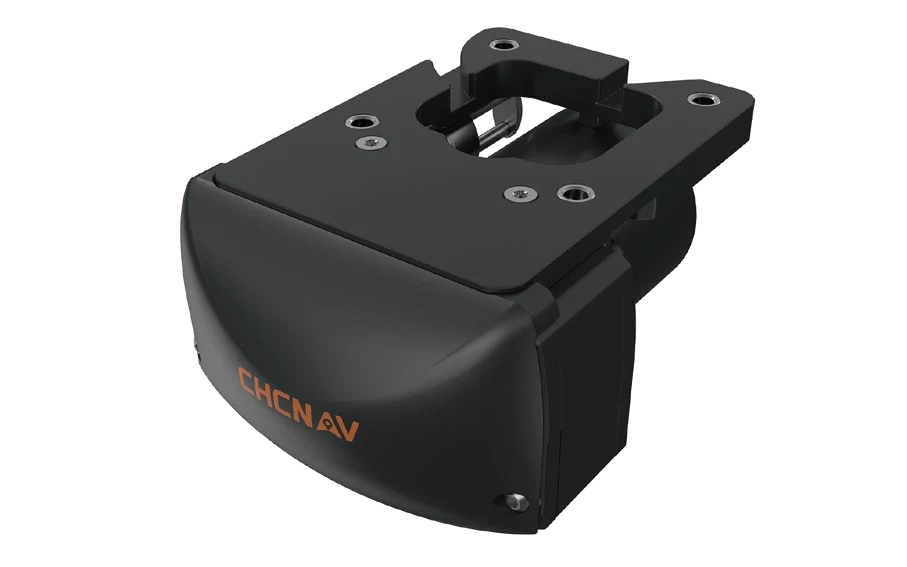
Sonarkopf mit Halterung an Luft
MESSLEISTUNG · FLÄCHIGE BATHYMETRIE
Ein System für unterschiedliche Gewässer
550 kHz unterstützt detailreiche Messungen im Flachwasser. 400 kHz mit FM-CHIRP eignet sich für größere Messtiefen und trübere Gewässer. Die passende Frequenz wird für das Messgebiet gewählt; beide Betriebsarten stehen im selben System zur Verfügung.
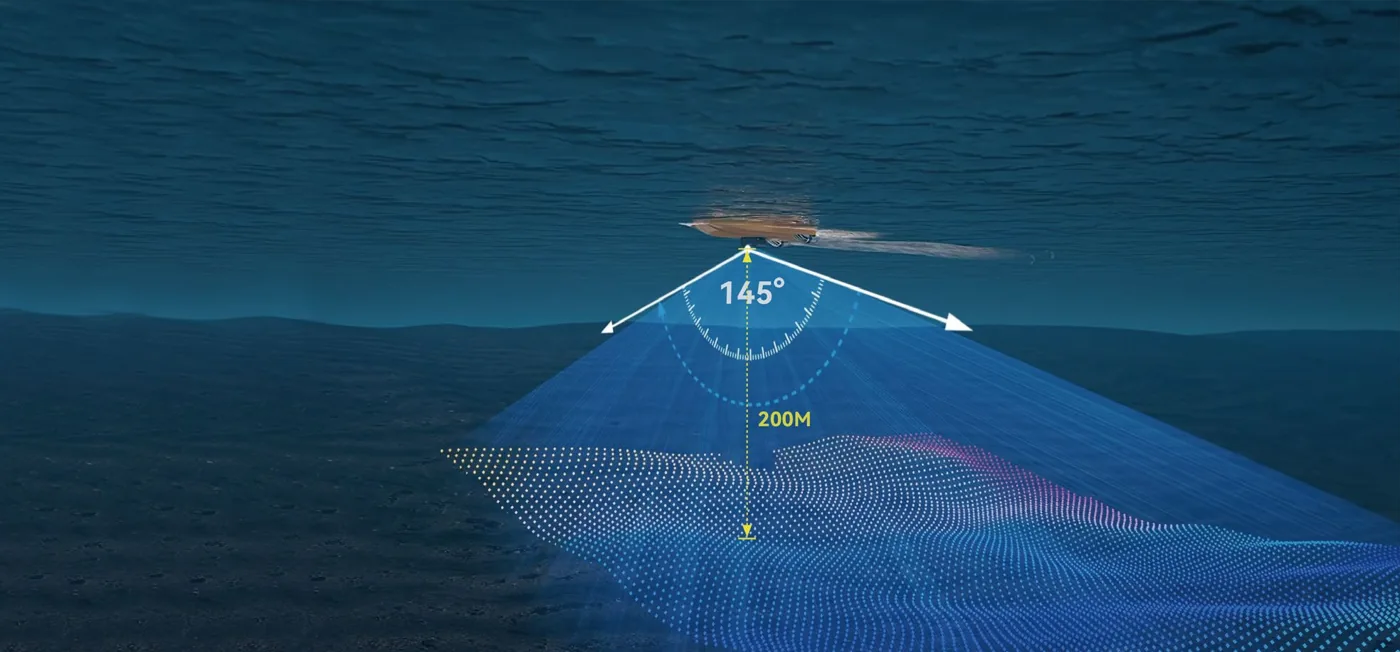
Der Messfächer deckt bis zu 145° ab. Unter geeigneten Bedingungen erreicht die Streifenbreite bis zum Sechsfachen der Wassertiefe. Überlappende Messlinien bilden daraus eine flächige Aufnahme des Gewässerbodens.
Der Tiefenmessbereich reicht von 0,2 bis 200 m, abhängig von Temperatur, Salzgehalt und Messbedingungen. Bis zu 50 Hz Pingrate und eine Entfernungsauflösung unter 10 mm unterstützen die Erfassung feiner Bodenstrukturen.
Die Entfernungsauflösung beschreibt die Abstufung der Sonarmessung. Die Genauigkeit der gesamten Bathymetrie ergibt sich aus Sonar, Positionierung, Bewegungserfassung und Schallgeschwindigkeitskorrektur.
Bewegung und Schallgeschwindigkeit erfassen
Integrierte IMU
Die IMU liefert eine Roll- und Nickgenauigkeit von 0,03°. Sonarkopf und Bewegungssensor sind ab Werk aufeinander ausgerichtet. Die Echtzeit-Rollstabilisierung arbeitet bis ±10° bei einem Messfächer bis 130°.
Für die räumliche Zuordnung werden Sonardaten mit GNSS-Position und Orientierung verbunden. Die Antennenanordnung und Sensorabstände richten wir auf die verwendete Plattform aus.
Schallgeschwindigkeit am Sonar
Der integrierte SVS misst die Schallgeschwindigkeit direkt am Sonarkopf: von 1375 bis 1625 m/s, mit ±0,025 m/s Genauigkeit und 0,001 m/s Auflösung.
Für die Korrektur des Schallwegs durch die Wassersäule kommt ein Schallgeschwindigkeitsprofil hinzu. Auf dem APACHE 4 PRO lässt sich dafür eine abnehmbare, fernsteuerbare SVP-Winde einsetzen.
Wo das HN-400M eingesetzt wird
ANWENDUNGSBEISPIEL · BRÜCKENINSPEKTION
Was unter der Wasserlinie liegt
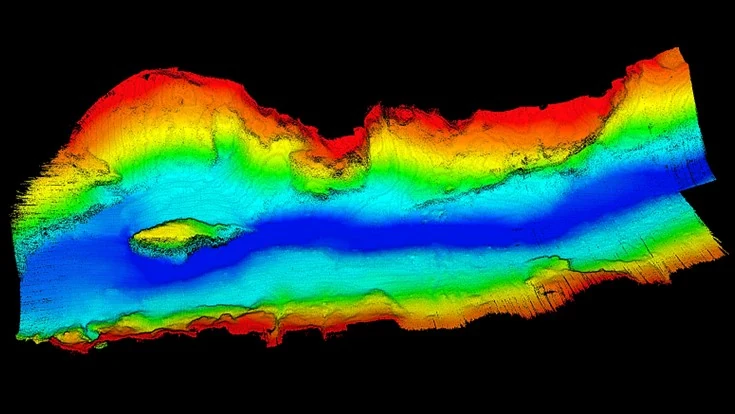
Bei der Vermessung der Huaihe-Eisenbahnbrücke in Bengbu wurde das HN-400M auf einem APACHE 4 eingesetzt. Das Team erfasste die Unterwasserfundamente und den angrenzenden Flussboden.
Die dreidimensionale Bathymetrie zeigt Kolke um die Pfeiler sowie Ablagerungen im Untersuchungsgebiet. Solche Daten unterstützen die Beurteilung der Bauwerksumgebung und die Planung weiterer Untersuchungen.
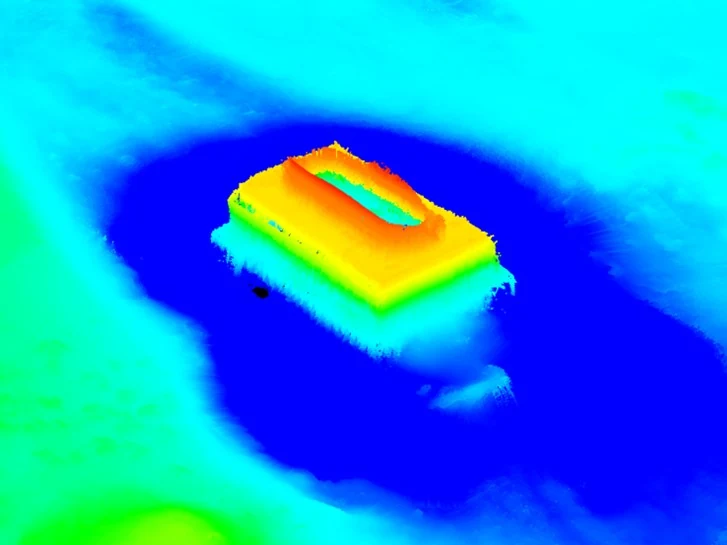
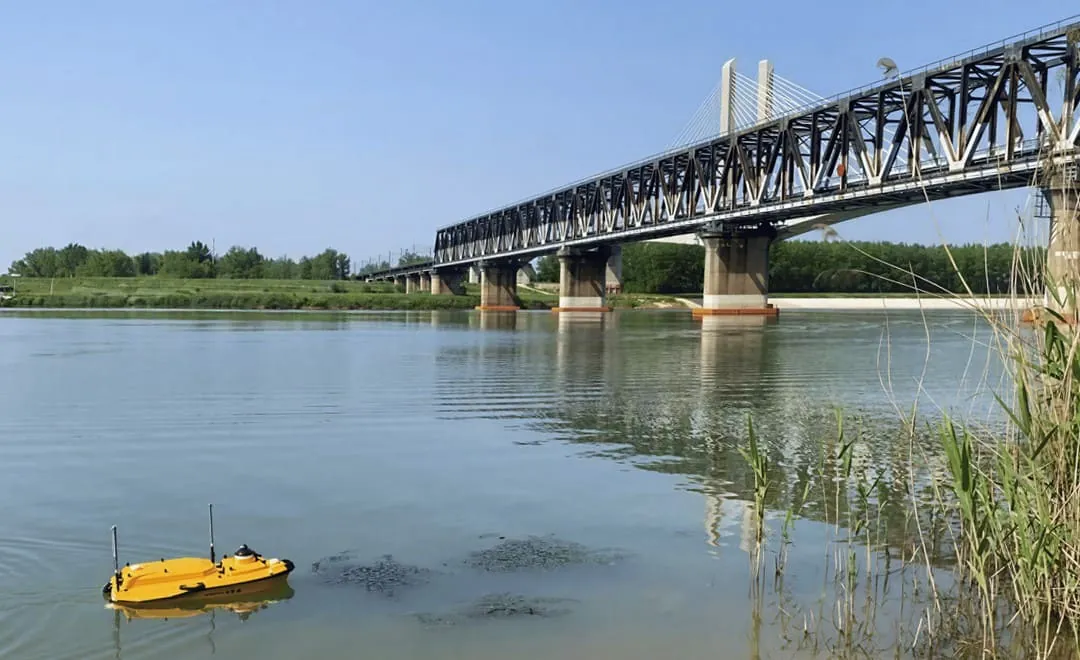
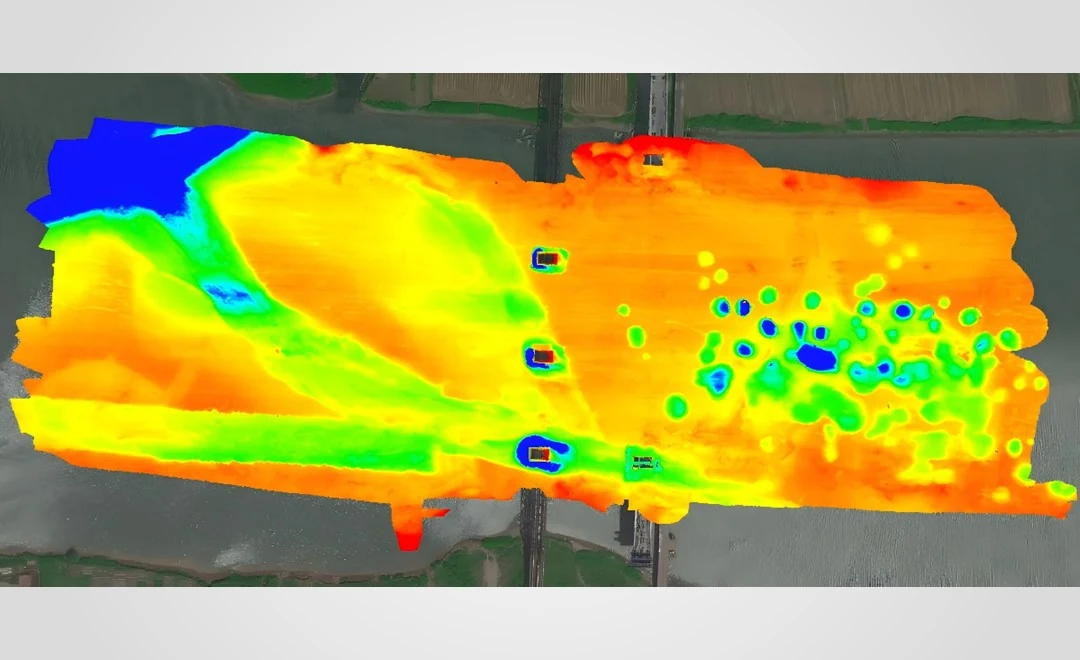
Dokumentierte Herstelleranwendung und Bilder: CHCNAV – Unterwasserinspektion der Huaihe-Brücke.
Leicht integrieren, durchgängig arbeiten
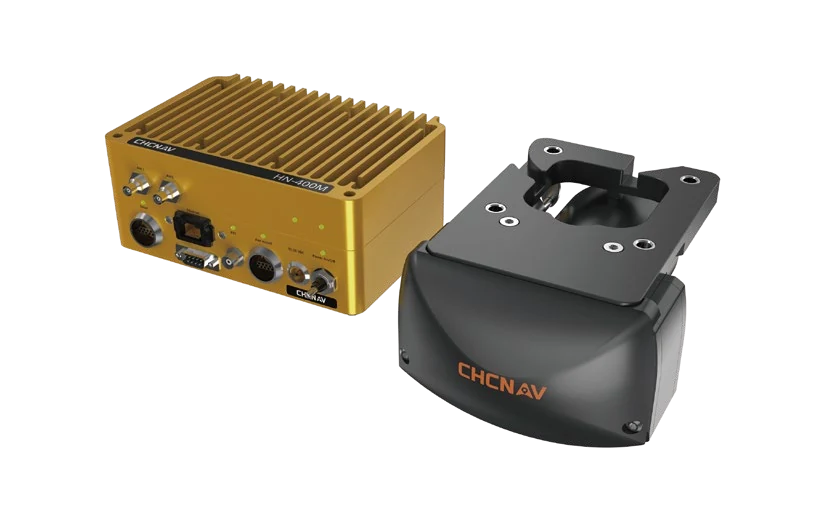
Der Sonarkopf misst 161,5 × 111,5 × 179 mm und wiegt mit Halterung 3,5 kg an Luft. Das kompakte Format eignet sich für mobile Einbauten auf USVs und bemannten Booten.
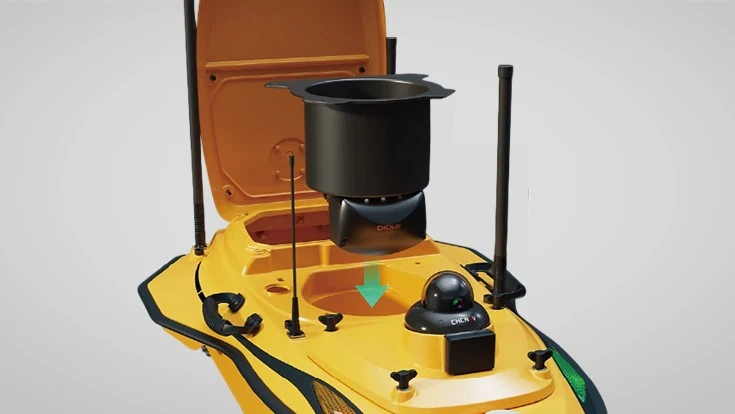
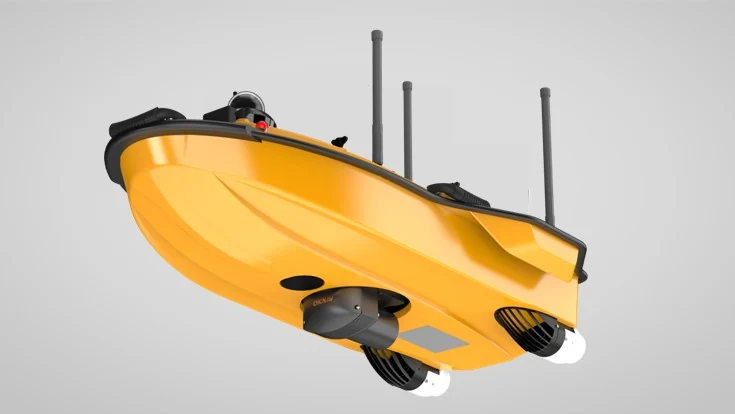
Für das APACHE 4 PRO stellen wir eine passende Multibeam-Konfiguration zusammen. Die Bilder zeigen einen HN-400M-Einbau auf der APACHE-4-Plattform.
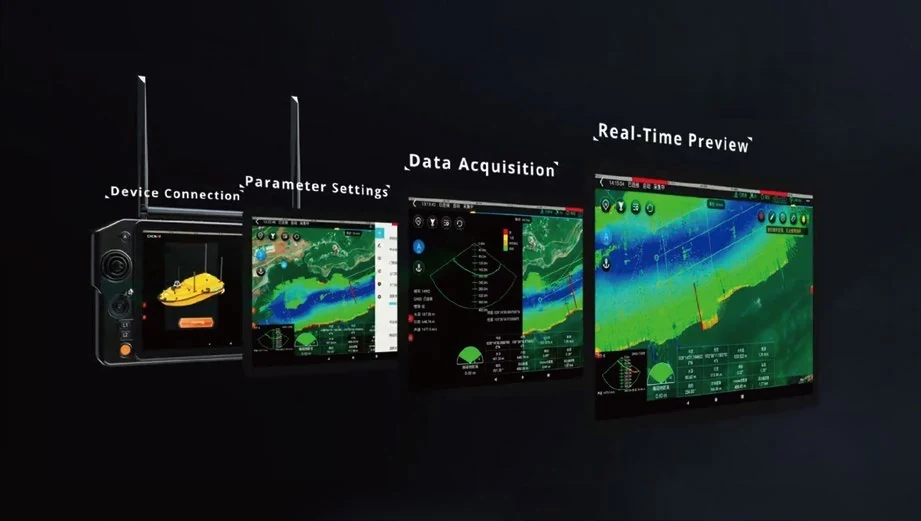
EasySail unter Android verbindet Geräteanbindung, Parametereinstellung, Datenerfassung und Echtzeitansicht. Das HN-400M unterstützt außerdem die Weiterverarbeitung mit BeamworX. Montage, Datenübergabe und Auswertung stimmen wir auf Ihren Messablauf ab.
Technische Daten des HN-400M
Sonar und Messleistung
| Frequenzen | 400 kHz / 550 kHz |
|---|---|
| Empfangsstrahlen / Verteilung | 512 · EA & ED |
| Messfächer | Bis 145°; Rollstabilisierung bis 130° |
| Tiefenmessbereich | 0,2–200 m, abhängig von Temperatur und Salzgehalt |
| Entfernungsauflösung | < 10 mm |
| Pingrate | 50 Hz |
| Sendestrahl entlang der Fahrtrichtung | 1,45° bei 550 kHz; 2° bei 400 kHz |
| Empfangsstrahl quer zur Fahrtrichtung | 1° ±0,1° bei 550 kHz; 1,3° bei 400 kHz |
| Echtzeit-Rollstabilisierung | ±10° |
| Druckfestigkeit des Sonarkopfs | 60 m Eintauchtiefe |
Positionierung, Bewegung und Schallgeschwindigkeit
| Roll / Nick | 0,03°, unabhängig vom Antennenabstand |
|---|---|
| Heading | 0,08° im RTK-Betrieb bei 2 m Antennenabstand |
| RTK-Positionierung | Horizontal ±(8 mm + 1 ppm); vertikal ±(15 mm + 1 ppm) |
| Heave | 2 cm oder 2 % mit TRUEHEAVE™; 5 cm oder 5 % in Echtzeit |
| SVS-Messbereich | 1375–1625 m/s |
| SVS-Genauigkeit / Auflösung | ±0,025 m/s / 0,001 m/s |
Abmessungen und Integration
| Sonarkopf | 161,5 × 111,5 × 179 mm |
|---|---|
| Gewicht mit Halterung | 3,5 kg an Luft; 1,2 kg im Wasser |
| Leistungsaufnahme | 50 W |
| Erfassung / Weiterverarbeitung | EasySail unter Android; BeamworX-kompatibel |
Technische Angaben aus dem bereitgestellten Datenblatt, Revision April 2026. Vollständiges Datenblatt öffnen.
HN-400M bei Kalmar Systems
Wir unterstützen bei der Auswahl, Integration und Inbetriebnahme des HN-400M – einschließlich der Abstimmung von Plattform, Positionierung, Schallgeschwindigkeitsmessung und Datenworkflow.
Sie planen ein USV-System oder möchten ein vorhandenes Vermessungsboot ausstatten? Gemeinsam finden wir die passende Konfiguration für Ihr Messgebiet.
Beratung zum HN-400MDatenblatt (EN)Produktdarstellungen und Anwendungsbilder: CHCNAV. Technische Grundlage: HN-400M-Datenblatt, April 2026.