
Exail
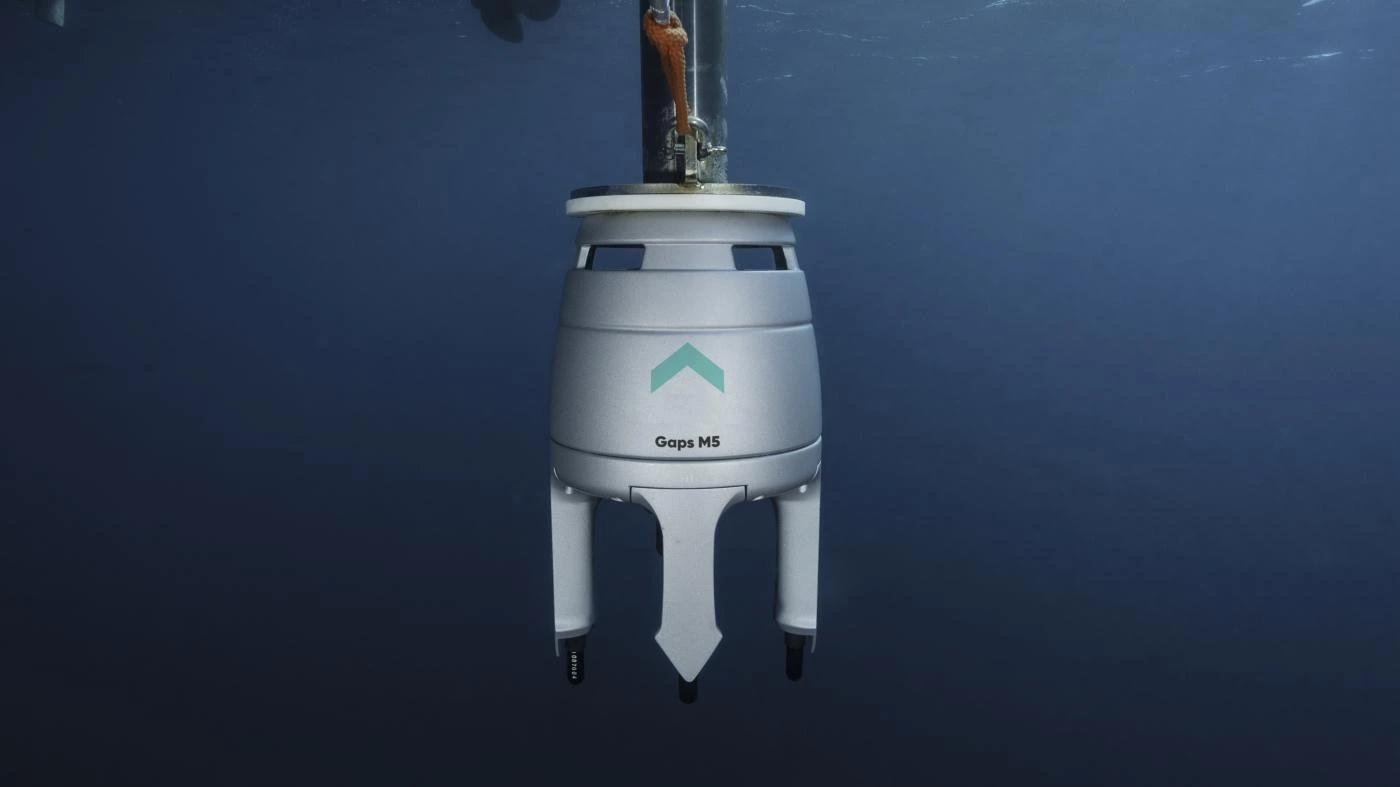
Gaps M5
Unterwasserpositionierung
für Ihre Messaufgabe.
Das vorkalibrierte USBL-System verbindet akustische Ortung mit integrierter FOG-Kurs- und Lagesensorik. Verfolgen Sie ROVs, Schleppsensoren und Unterwasserwerkzeuge – vom Flachwasser bis zu mittleren Wassertiefen.
Datenblatt herunterladen
Mehr Überblick unter der Wasseroberfläche
> 200°
Auch horizontal verfolgen
Die akustische Abdeckung reicht über die Horizontale hinaus. Das unterstützt die Ortung weit seitlich liegender Ziele.
995 m
Reichweite im Standardmodell
Für küstennahe Messungen, ROV-Inspektionen und die Verfolgung von Sensoren im Flachwasser.
FOG
Kurs und Lage integriert
Der eingebaute Kurs- und Lagesensor kompensiert die Orientierung des akustischen Kopfes bei der Positionsberechnung.
So entsteht die Position unter Wasser
Am Unterwasserziel sitzt ein geeigneter Transponder. Der USBL-Kopf misst die Richtung und Entfernung zu diesem Ziel. Zusammen mit Kurs, Lage und der GNSS-Position der Oberflächenplattform entsteht die räumliche Zielposition.
1. Akustisch orten
Schalllaufzeit und Empfangsrichtung liefern die Position des Transponders relativ zum USBL-Kopf.
2. Bewegung berücksichtigen
Die integrierte FOG-Sensorik erfasst Kurs, Rollen und Stampfen des Kopfes für die Umrechnung der Messung.
3. Im Projekt verorten
Eine externe GNSS-Quelle und korrekt erfasste Einbauabstände schaffen den Bezug zum Koordinatensystem.
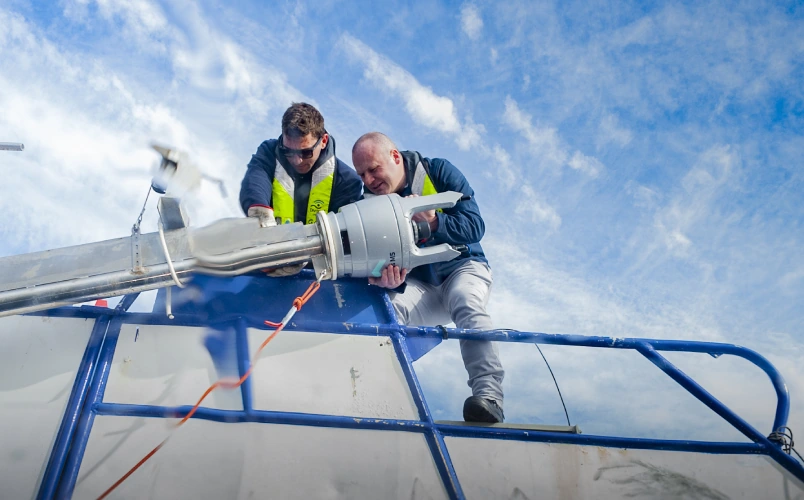
Ein System für unterschiedliche Unterwasseraufgaben
ROVs & Inspektionen
Die ROV-Position ergänzt das Kamerabild um den räumlichen Bezug. Das erleichtert die Zuordnung von Inspektionspunkten an Hafenanlagen, Leitungen und anderen Unterwasserstrukturen.
Schleppsensoren & Survey
Side-Scan-Sonar, Magnetometer und andere geschleppte Sensoren liegen versetzt zum Schiff. Mit einem Transponder kann ihre tatsächliche Position in die Vermessung einbezogen werden.
Unterwasserbau & Installation
Positionieren Sie Werkzeuge und verfolgen Sie die Lage von Strukturen während der Arbeiten. Ein dokumentiertes Beispiel ist der Einsatz an einem ferngesteuerten Unterwasserbagger.
Taucher & autonome Fahrzeuge
Passende Transponder ermöglichen die Verfolgung von Tauchern und AUVs. Akustische Telemetrie kann Positions- und Statusinformationen zwischen Oberfläche und Fahrzeug übertragen.
Im Flachwasser erprobt
Grandeur Subserv setzte Gaps M5 bei geophysikalischen Untersuchungen vor der nigerianischen Küste ein. Im Projekt wurden Sensoren in 8 bis 100 m Wassertiefe verfolgt. Der Anwendungsbericht beschreibt auch seitliche Verfolgung mit großem Versatz zum Schiff.
Anwendungsbericht von Exail lesen ↗PRAXISBEISPIEL · SCANMUDRING
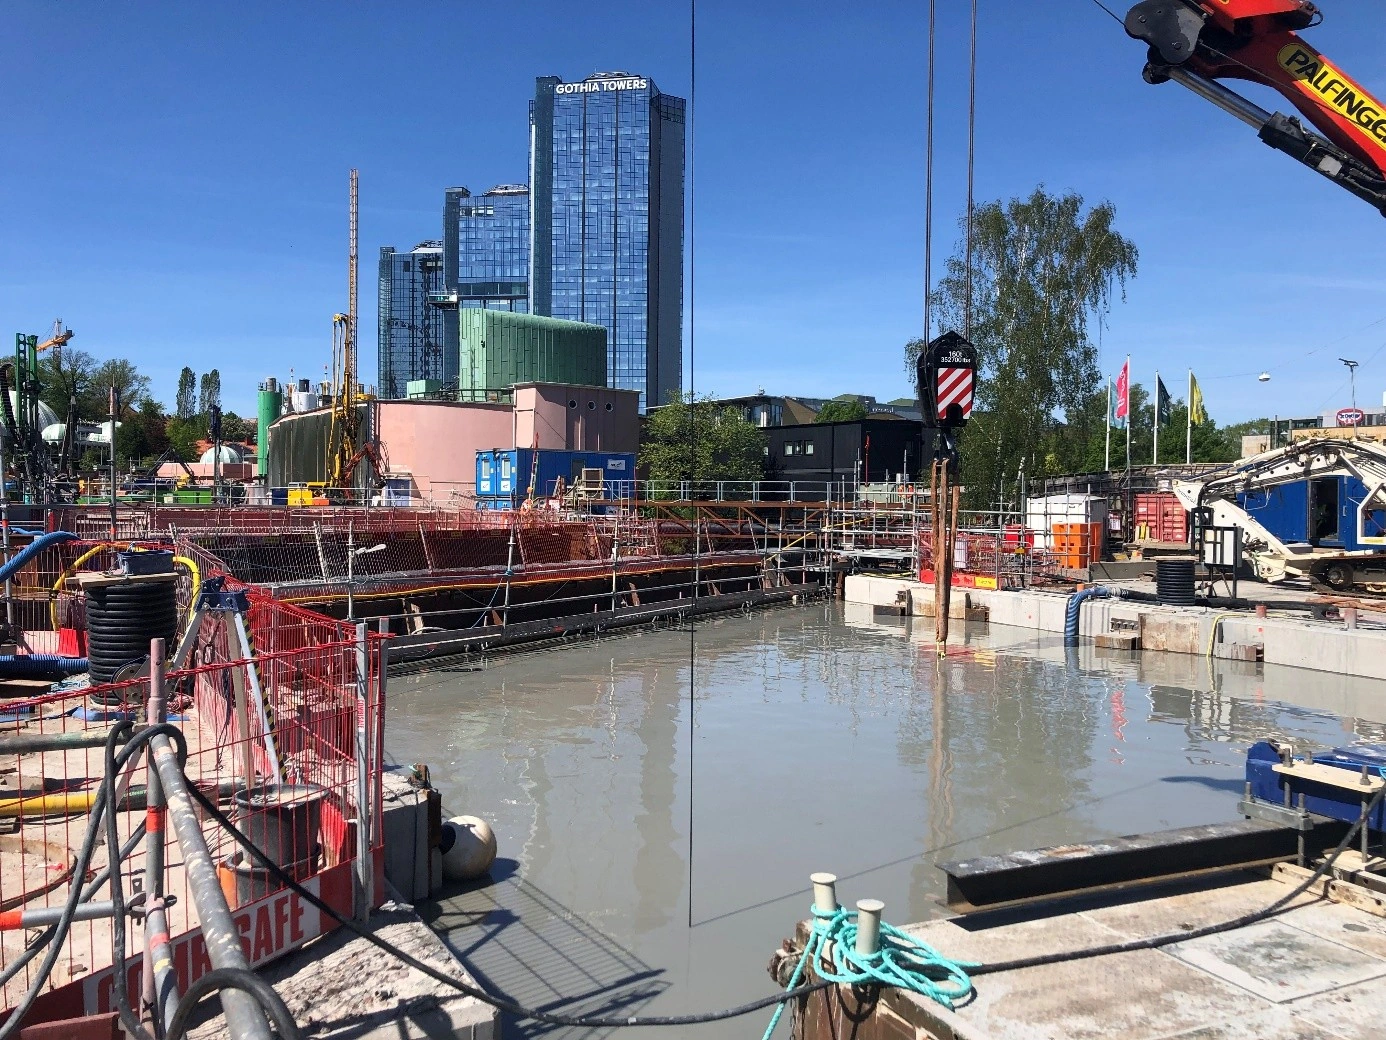
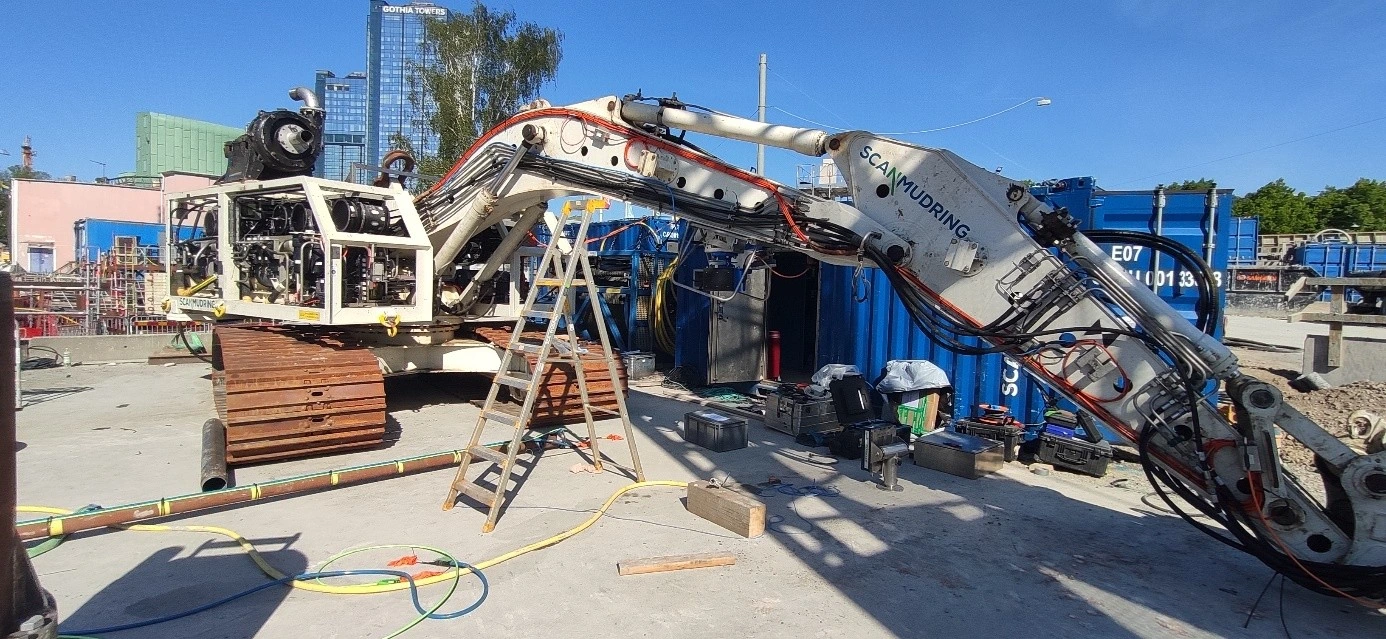
Unterwasserbagger beim Tunnelbau positionieren
Für den Bau eines Eisenbahntunnels unter einem Fluss unterstützte Gaps M5 die Positionierung einer ferngesteuerten 40-Tonnen-Scanmachine. Zusätzlich wurden Taucher und Unterwasserstrukturen erfasst.
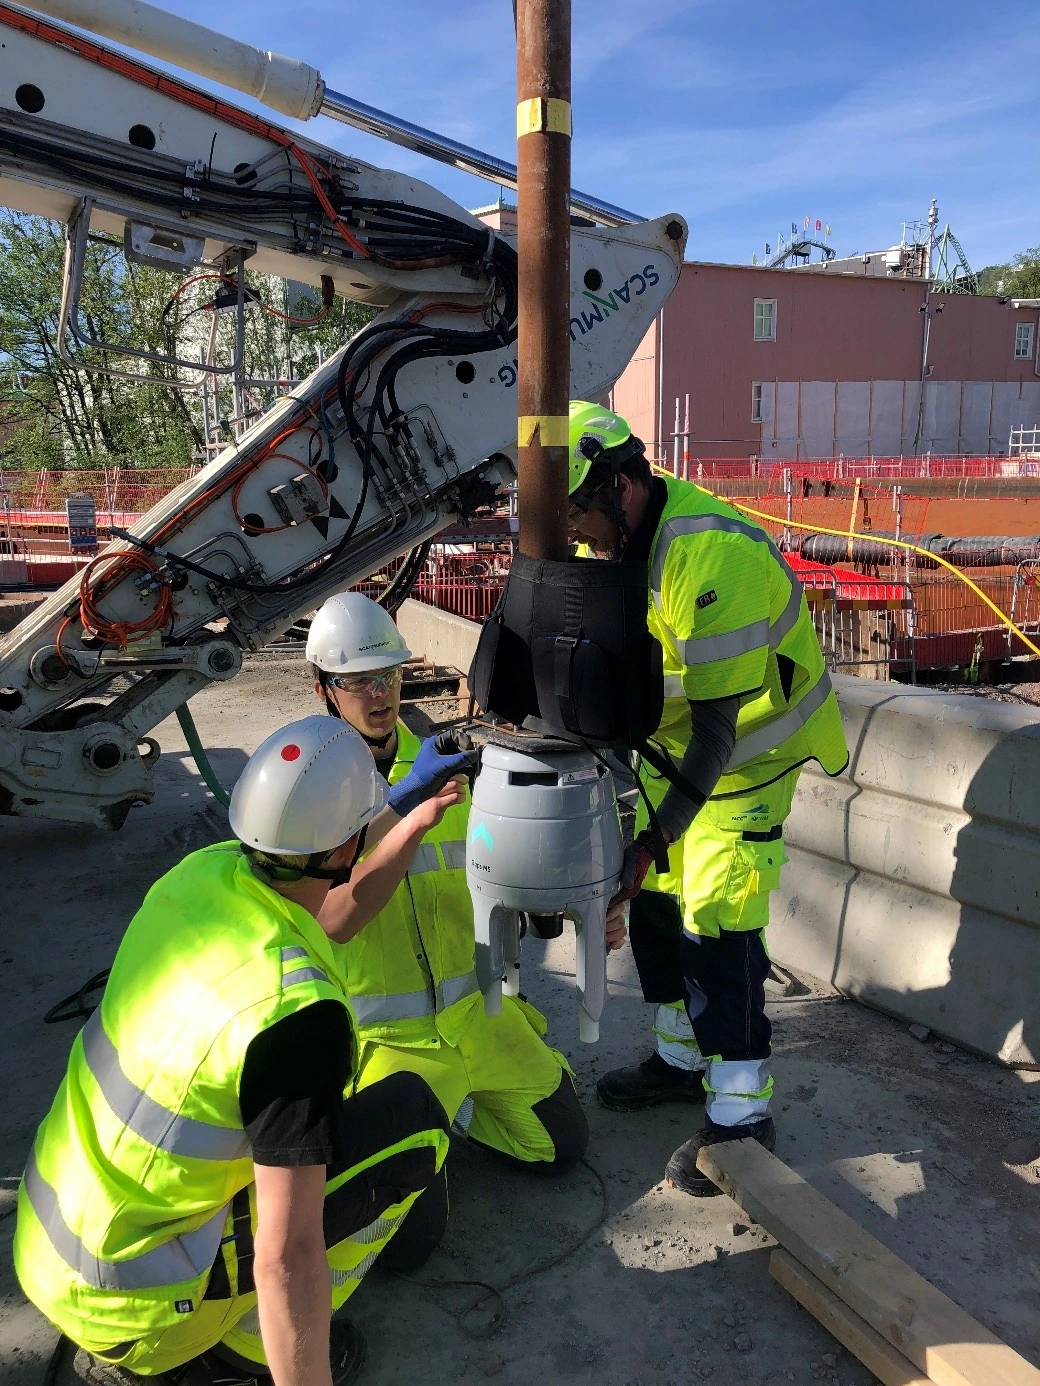
Stahlwände, enge Platzverhältnisse und stark getrübtes Süßwasser stellten besondere Anforderungen an die akustische Ortung. Der Gaps-Kopf wurde an einem Mast befestigt, der an einem Träger entlang der Baugrube montiert war.
Der eingemessene Aufbau und freie akustische Sicht zu den Zielen bildeten die Grundlage für den Einsatz.
Vom Aufbau bis zur Datenerfassung
Vorkalibrierter Kopf
Akustische Antenne und FOG-Sensorik sind im System aufeinander abgestimmt. Der mobile Aufbau erleichtert den Wechsel zwischen geeigneten Plattformen.
Bedienung im Browser
Die WebMMI bündelt Einrichtung und Bedienung. Über Gaps Box, Ethernet und serielle Schnittstellen werden Positionsdaten in den Arbeitsablauf eingebunden.
Passende Transponder
Je nach Aufgabe kommen beispielsweise MT9x2 für ROVs und Schleppsensoren oder MTBx2 für AUV-Anwendungen infrage. Kompatibilität und Signalcodes stimmen wir auf den vorhandenen Aufbau ab.
Aufnahme & Darstellung
NMEA-Daten unterstützen die Anbindung an Navigations- und Aufnahmesysteme. Eine 3D-Visualisierungssoftware ist optional verfügbar. Für die Einbindung in NavAQ prüfen wir den passenden Treiber und Datenweg.
Zur Datenerfassung mit NavAQ ↗Zur Inbetriebnahme gehören die GNSS-Anbindung, Einbauabstände, Transponderkonfiguration und das Schallgeschwindigkeitsprofil. Wir unterstützen Sie bei der Auswahl und Integration des Gesamtsystems.
Die passende Reichweite wählen
Gaps M5
Bis 995 m
Die Standardausführung für die Unterwasserpositionierung im küstennahen Bereich und bei mittleren Reichweiten.
Gaps M5-XR
Bis 4.000 m
Eine gesonderte Ausführung mit erweiterter Positionierungsreichweite. Für die XR-Ausführung ist eine Exportlizenz vorgesehen.
Die Reichweite beschreibt die akustische Entfernung zum Ziel. Die zulässige Tauchtiefe des USBL-Kopfes beträgt 25 m.
Gaps M5 im Hersteller-Webinar
Das Exail-Webinar gibt einen ausführlichen Einblick in das System und seine Anwendungsmöglichkeiten. Eine Ergänzung für alle, die Aufbau und Arbeitsweise näher kennenlernen möchten.
Exail-Webinar · englischsprachig. Direkt bei YouTube öffnen ↗
Beim Abspielen wird die Verbindung zu YouTube hergestellt.
Technische Daten im Überblick
| Positionierungsreichweite | 995 m; XR-Ausführung bis 4.000 m |
|---|---|
| Akustische Abdeckung | > 200° |
| Vorkalibrierte Genauigkeit* | 0,20 % der Schrägentfernung · CEP50 |
| Akustische Wiederholbarkeit** | 0,10 % der Schrägentfernung · CEP50 |
| Distanzmessgenauigkeit | 1 cm |
| Maximale Positionsrate | 3 Hz |
| Anzahl der Ziele | Bis 40 |
| Arbeitsfrequenz | 18–34 kHz |
| Integrierte Lagesensorik | FOG-basiertes AHRS |
| Heading | 0,15° × sec(Breitengrad), RMS |
| Roll / Pitch | 0,1° RMS |
| Heave | 10 cm RMS |
| Abmessungen Kopf (H × Ø) | 520 × 296 mm |
| Kopfgewicht in Luft | 14 kg |
| Zulässige Tauchtiefe Kopf | 25 m |
| Anbindung mit Gaps Box | Ethernet; 4 × RS232/422; NMEA |
| Betriebstemperatur Kopf | −5 bis +35 °C |
* Vertikale Messgeometrie, kompensiertes Schallgeschwindigkeitsprofil und GNSS-Fehler 0,1 m; spezifiziert bei 1.000 m Schrägentfernung mit MF-Transponder und Sendepegel 191 dB re 1 µPa @ 1 m. ** Vertikale Messgeometrie, MF-Transponder, Eingangs-SNR 20 dB. CEP50 bezeichnet die 50-%-Fehlerwahrscheinlichkeit; sec(Breitengrad) = 1 / cos(Breitengrad).
Die erreichbare Positionsqualität hängt von Messgeometrie, akustischen Bedingungen und Gesamtsystem ab. Vollständige Spezifikationen und Randbedingungen finden Sie im Datenblatt.
Häufige Fragen zur Integration
Was bedeutet vorkalibriert für meinen Messaufbau?
Die interne Abstimmung zwischen akustischem Kopf und Lagesensor ist vorbereitet. Für den Einsatz werden die Einbauabstände zur GNSS-Antenne erfasst und die Projektparameter eingerichtet. Eine Kontrollmessung unterstützt die Prüfung des gesamten Aufbaus.
Kann Gaps M5 mehrere Ziele verfolgen?
Ja. Für Gaps M5 sind bis zu 40 Ziele spezifiziert. Transpondertyp, Signalcodes und die gewählte Aufzeichnungsfolge bestimmen den konkreten Betrieb.
Lassen sich vorhandene Transponder weiterverwenden?
Gaps unterstützt Exail-MF-Transponder sowie geeignete Fremdfabrikate. Die Kompatibilität prüfen wir anhand des vorhandenen Transponders und der benötigten Funktionen.
Kann ich gleichzeitig positionieren und Daten übertragen?
Mit passenden Transpondern kann akustische Telemetrie in den Positionierungsablauf eingebunden werden, beispielsweise für Statusinformationen oder die Stützung eines AUV-Navigationssystems.
Gaps M5 für Ihr Unterwasserprojekt
Wir unterstützen Sie bei Systemauswahl, Transpondern, Einbau und Softwareanbindung. Beschreiben Sie uns Plattform, Zielobjekt und gewünschte Reichweite – gemeinsam stellen wir den passenden Aufbau zusammen.
Gaps M5 anfragenDatenblatt herunterladenHerstellerinformationen und Bildnachweise
- Exail: USBL-Systeme und aktuelles Gaps-M5-Datenblatt
- Exail: Funktionsprinzip der USBL-Positionierung
- Exail: Scanmudring und das Unterwassertunnelprojekt
- Exail: Flachwassereinsatz bei Grandeur Subserv
- Exail: Gaps-M5-Webinar
Produkt- und Installationsbilder: Exail. Baustellenbilder aus dem Exail-Projektbericht zu Scanmudring. Die Abbildungen zeigen Beispielaufbauten und Projektumgebungen.